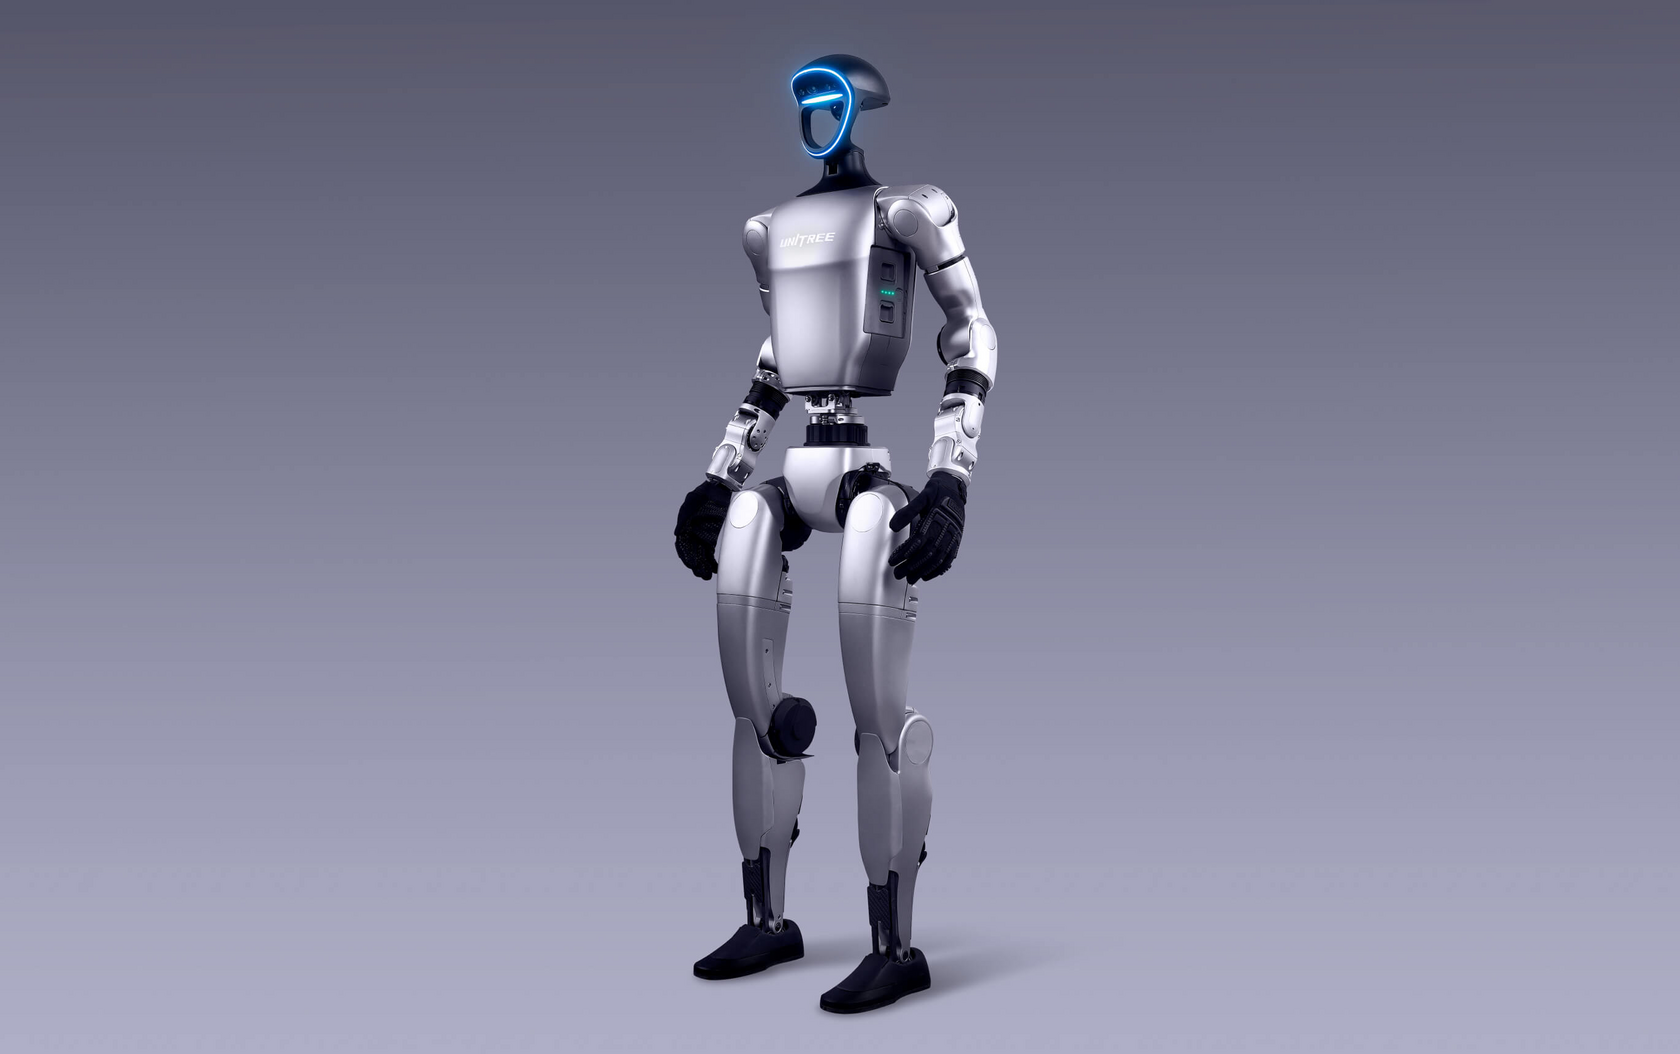
Гибкость за пределами обычных людей. Очень большой угол движения суставов, 23 ~ 43 суставных двигателя.
Имитация человеческой кисти
Уникальной чертой G1 является способность управлять объектами с помощью своих манипуляторов. Робот-гуманоид оборудован пяти- или трехпалыми манипуляторами, которые можно настраивать по параметрам силы и чувствительности. Это значительно увеличивает функциональные возможности платформы, позволяя роботу выполнять сложные манипуляции с предметами, аккуратно их удерживать и перемещать.
Заряжен на движение
Платформа имеет время автономной работы до 2 часов. Мощный литиевый аккумулятор обеспечивает длительную эксплуатацию и легко заменяется при необходимости, что минимизирует время простоя. Благодаря усовершенствованной системе питания G1 всегда готов к выполнению новых задач.
Характеристики
- Размеры: 132 × 45 × 20 см
- Вес (с аккумулятором): 39 кг
- Максимальная скорость: 2 м/с
- Ёмкость аккумулятора: 9000 мА·ч
- Время работы: до 2 часов
- Электропитание: 54 В / 5 А (DC)
- Wi-Fi: Да
- Bluetooth: Да
- Динамики: Стерео-динамики 5 Вт
- Лидар: 3D LiDAR
- Камера глубины: Да
- Процессор: 8-ядерный процессор + NVIDIA Jetson Orin (100 TOPS)
- Возможность вторичной разработки: Да
- Общее количество степеней свободы: 41
- Степень свободы одной ноги: 6
- Степень свободы одной руки: 7
- Степень свободы торса: 3
- Гибкие кисти: RH56DFTP-2R и RH56DFTP-2L (с тач-сенсорами)
- Талия:
- Вращение: ±155°
- Наклон вперёд/назад (X): ±45°
- Боковой наклон (Y): ±30°
- Бедро:
- Сгибание (P): 154°
- Вращение (R): −30° – 170°
- Отведение (Y): ±158°
- Колено: 165°
- Кисть:
- Сгибание/разгибание (P): ±92.5°
- Отведение/приведение (Y): ±92.5°
- Максимальный крутящий момент колена: 120 Н·м
- Максимальная нагрузка на руку: 3 кг